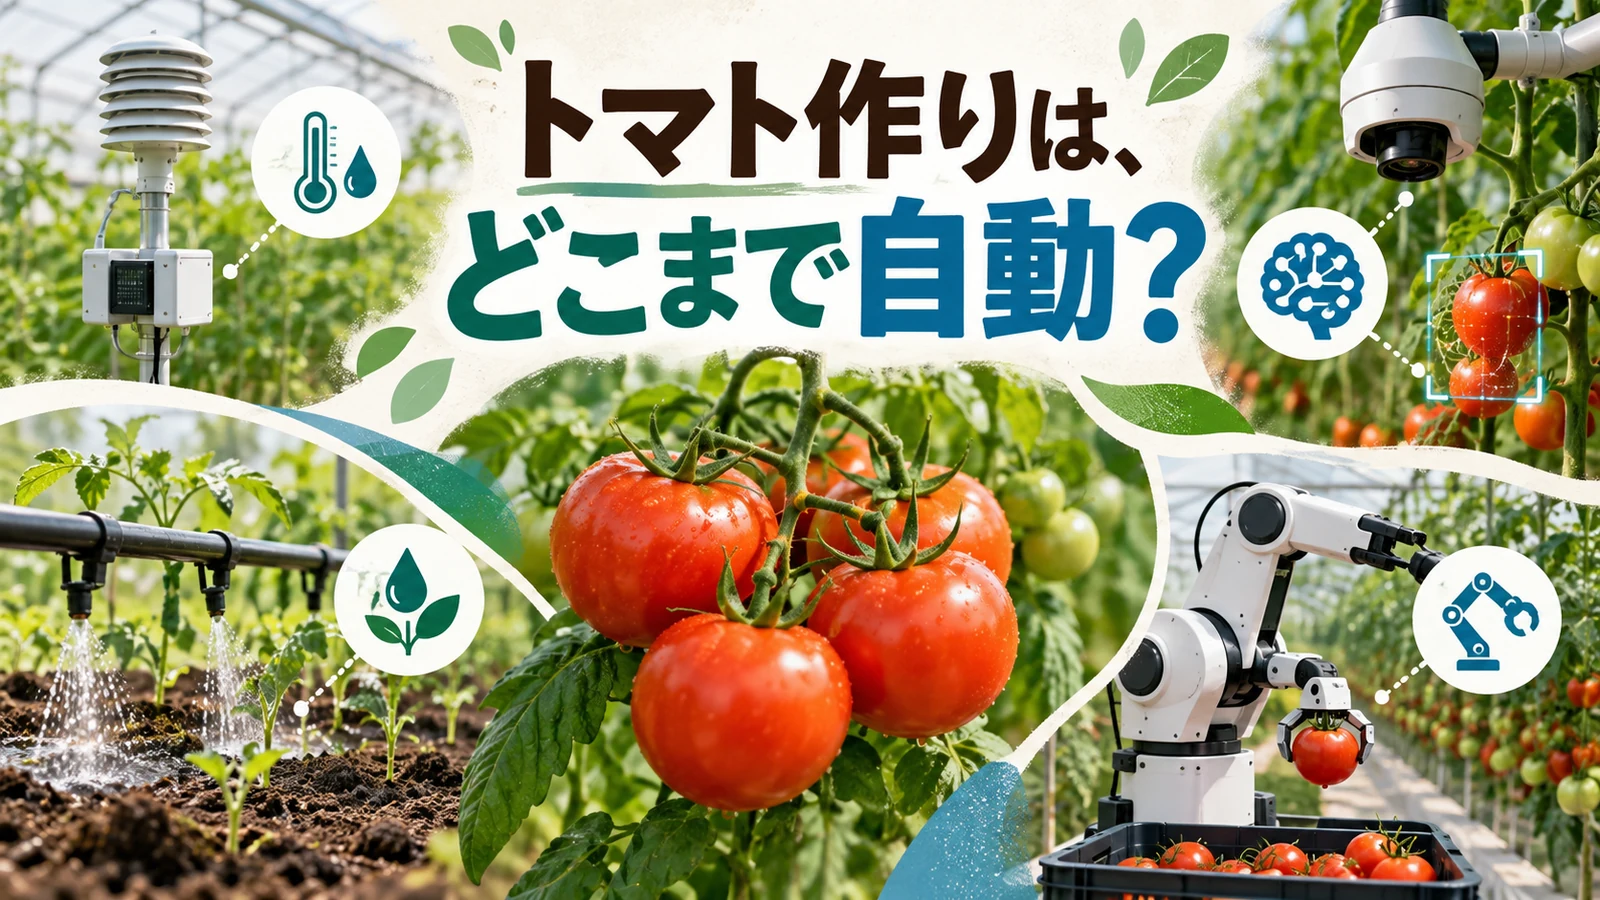
トマト栽培のどの作業が、センサー、AI、ロボットで自動化されているのか。
トマト栽培では、温度・湿度・日射・二酸化炭素などの計測、換気・暖房・かん水・施肥の制御、収量予測、選果や運搬の支援が実用化または実証されています。一方、枝葉の管理や熟した実を傷つけずに選んで収穫する作業は条件が複雑で、人の判断と作業が多く残ります。農場ごとに導入段階は異なり、完全自動化が標準ではありません。
この記事では、答えへ至る流れを全体像から順にたどります。地域、品種、栽培方法、取引条件によって変わる点は、断定せず条件として示します。
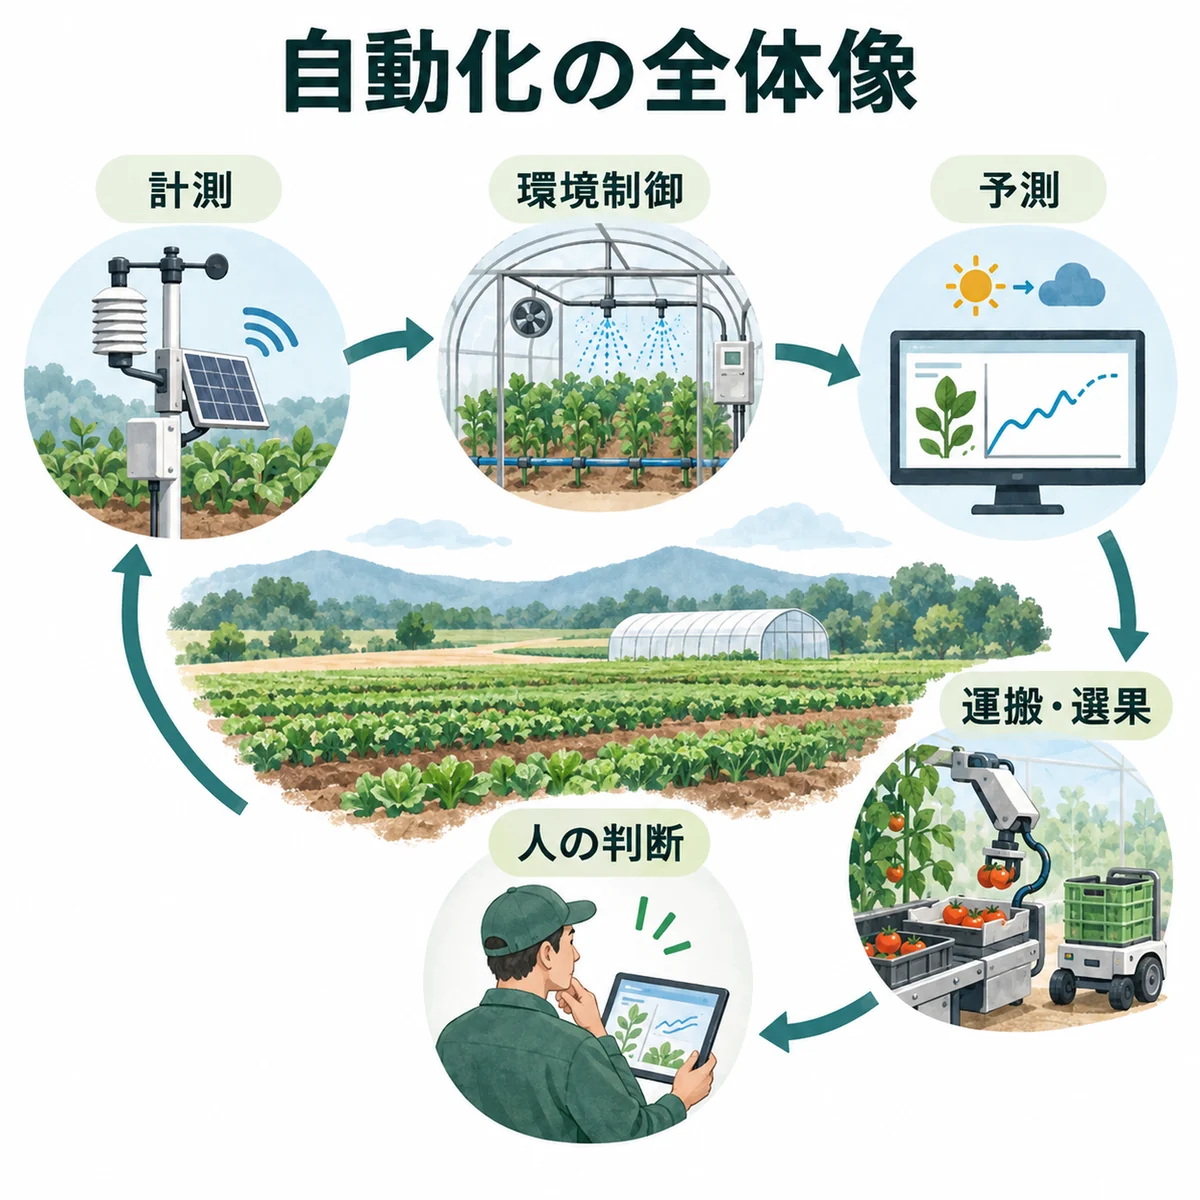
トマトのスマート農業は、まずハウスの状態を測ることから始まります
センサーは温度、湿度、日射、二酸化炭素、土や培地の水分などを記録します。人が見回った瞬間だけでなく、一日の変化を残せるため、異常の発見と栽培の振り返りに使えます。
測るだけでは自動栽培になりませんが、制御と判断の基礎になる段階です。
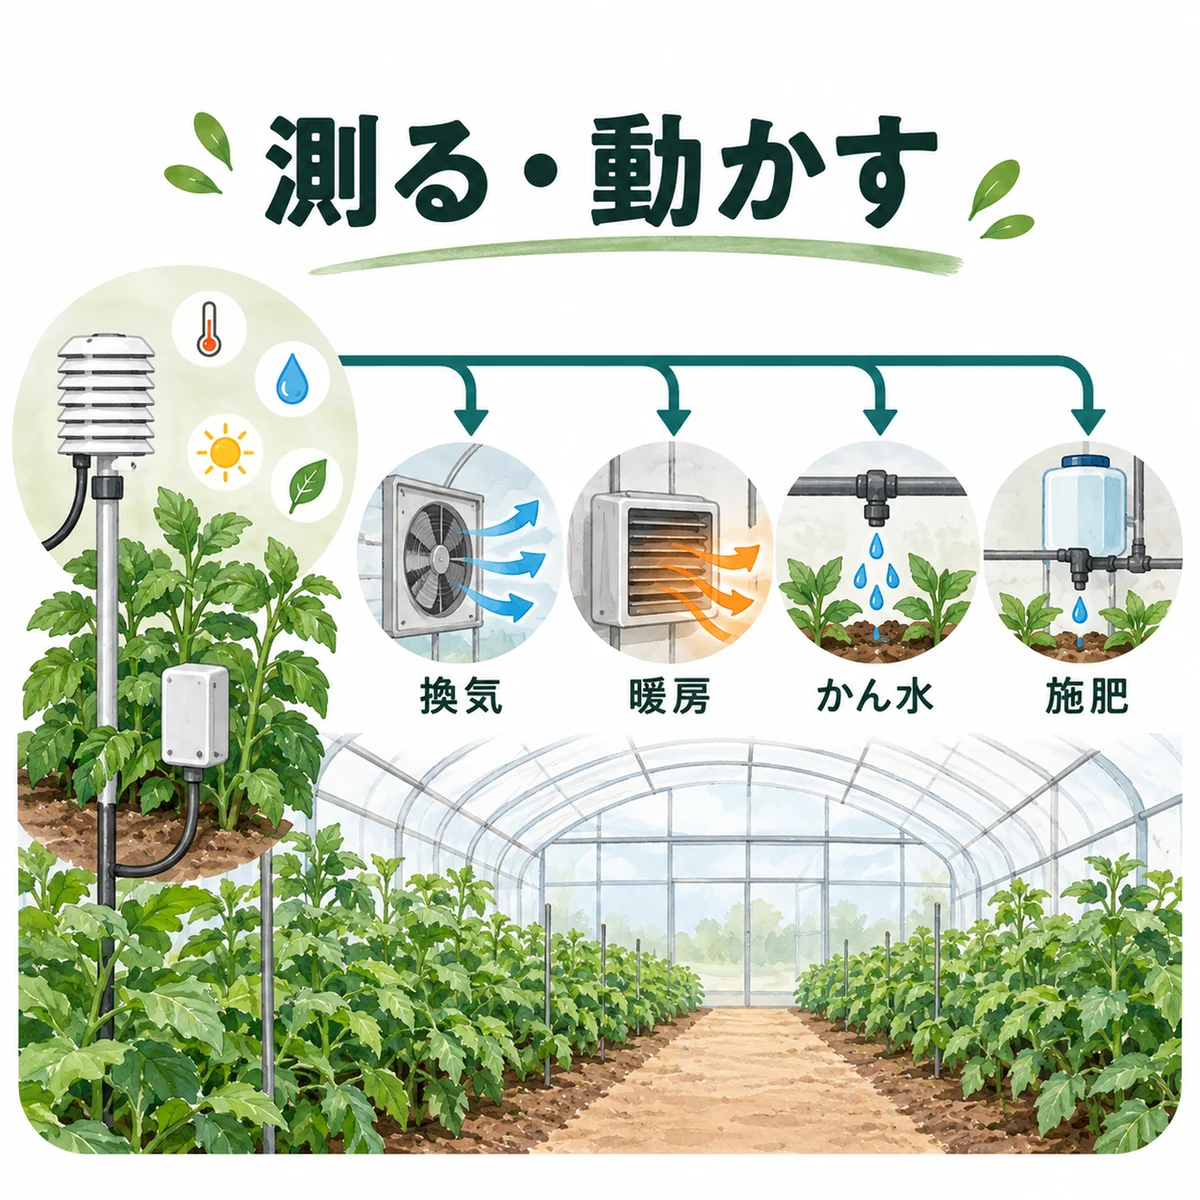
環境制御装置は、換気・暖房・かん水・施肥を設定に沿って動かします
温度が上がれば天窓や側窓を開く、日射量に合わせてかん水する、設定温度を下回れば暖房する、といった制御が使われています。複数の機器を連動させる複合環境制御もあります。
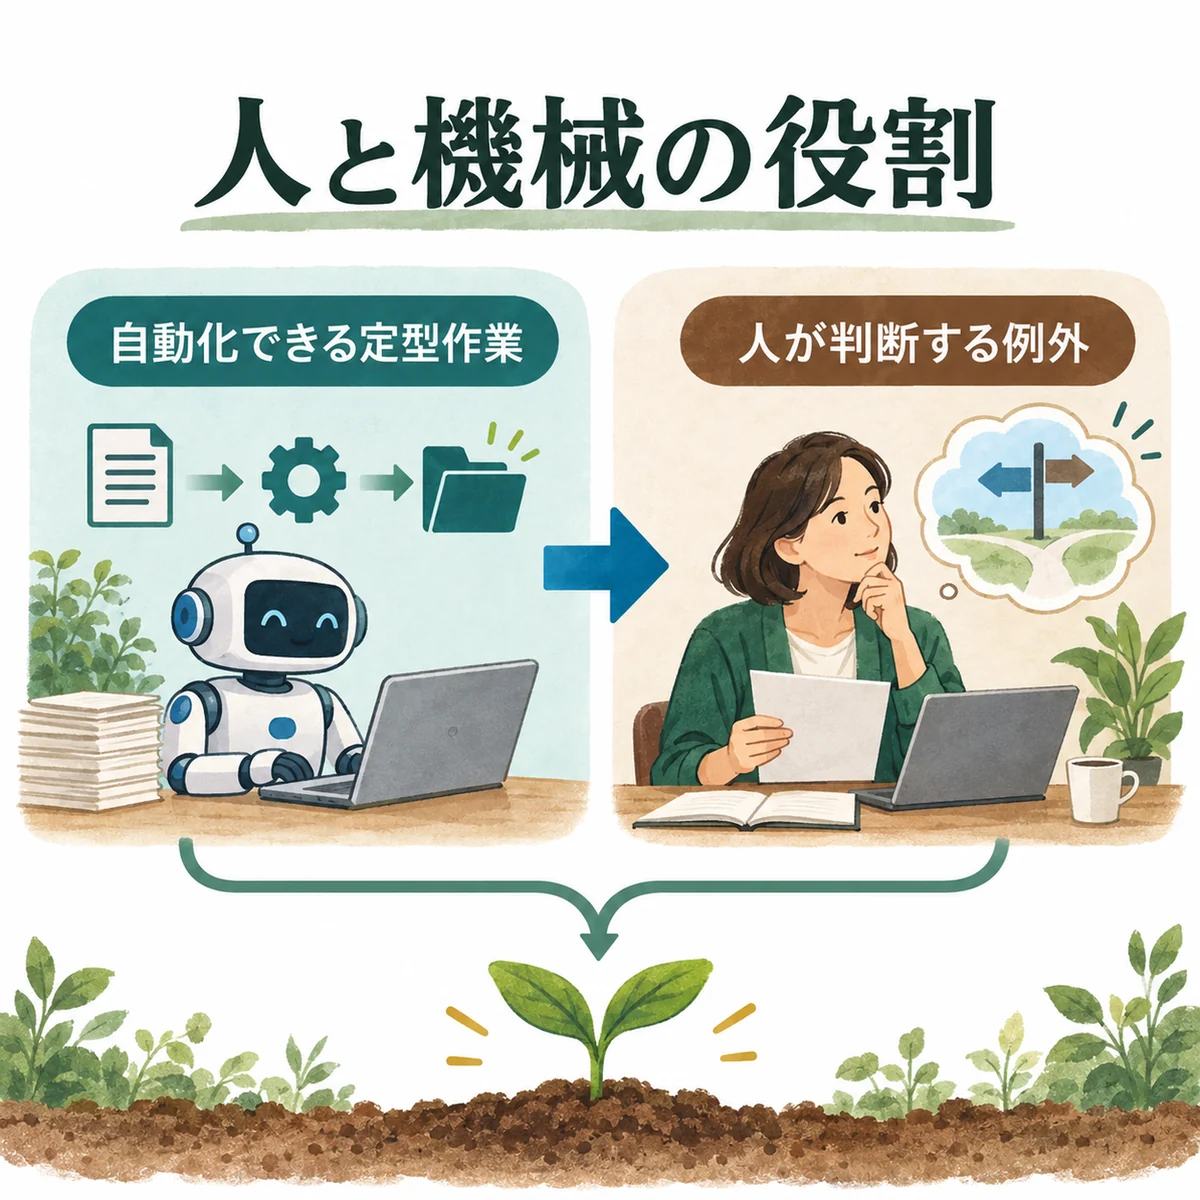
自動制御でも、目標値を決め、センサーと機器の異常を確認するのは人の仕事です。
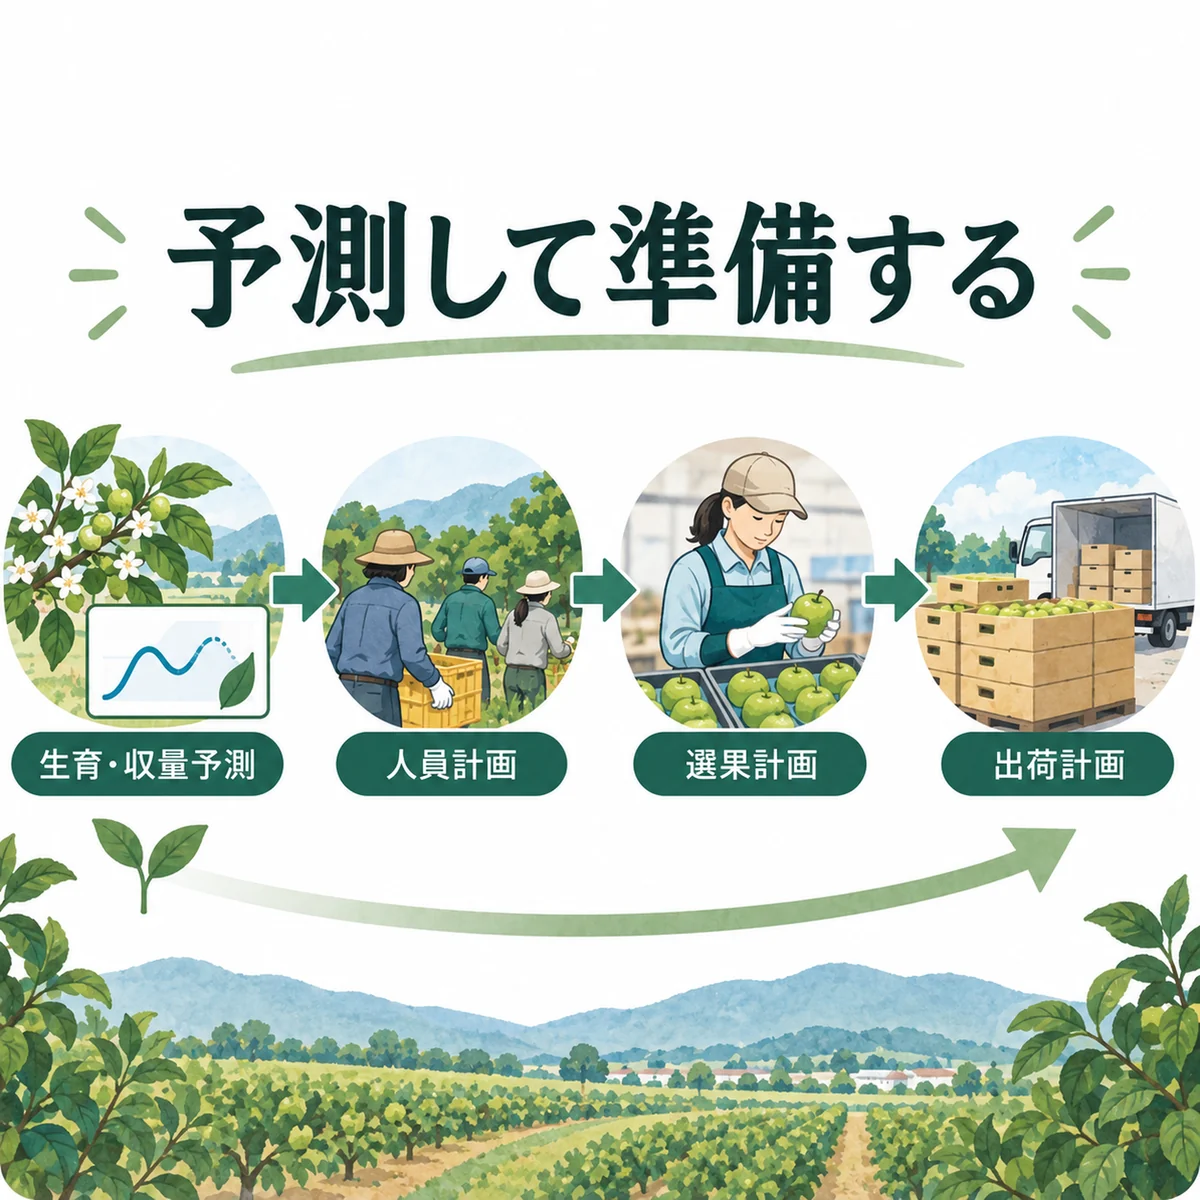
生育・収量予測は、収穫量と作業人数の計画を助けます
気温や日射、生育調査のデータから、開花、着色、収穫量を予測する技術があります。予測ができれば、収穫、選果、包装、出荷に必要な人数と資材を準備しやすくなります。
予測は未来を確定するものではなく、天候や管理の変化に応じて更新する計画支援です。
選果・運搬・収穫支援は、作業ごとに実用化の段階が違います
収穫後の選果では、カメラやセンサーで大きさ、色、外観を判定する装置が使われています。運搬は追従台車などで省力化できます。収穫ロボットは、葉に隠れた実を見つけ、熟度を判断し、傷つけずに取る必要があるため、条件を限定した実証と改良が続いています。
『ロボットがある』ことと、『すべての農場で人なしに収穫できる』ことは別です。
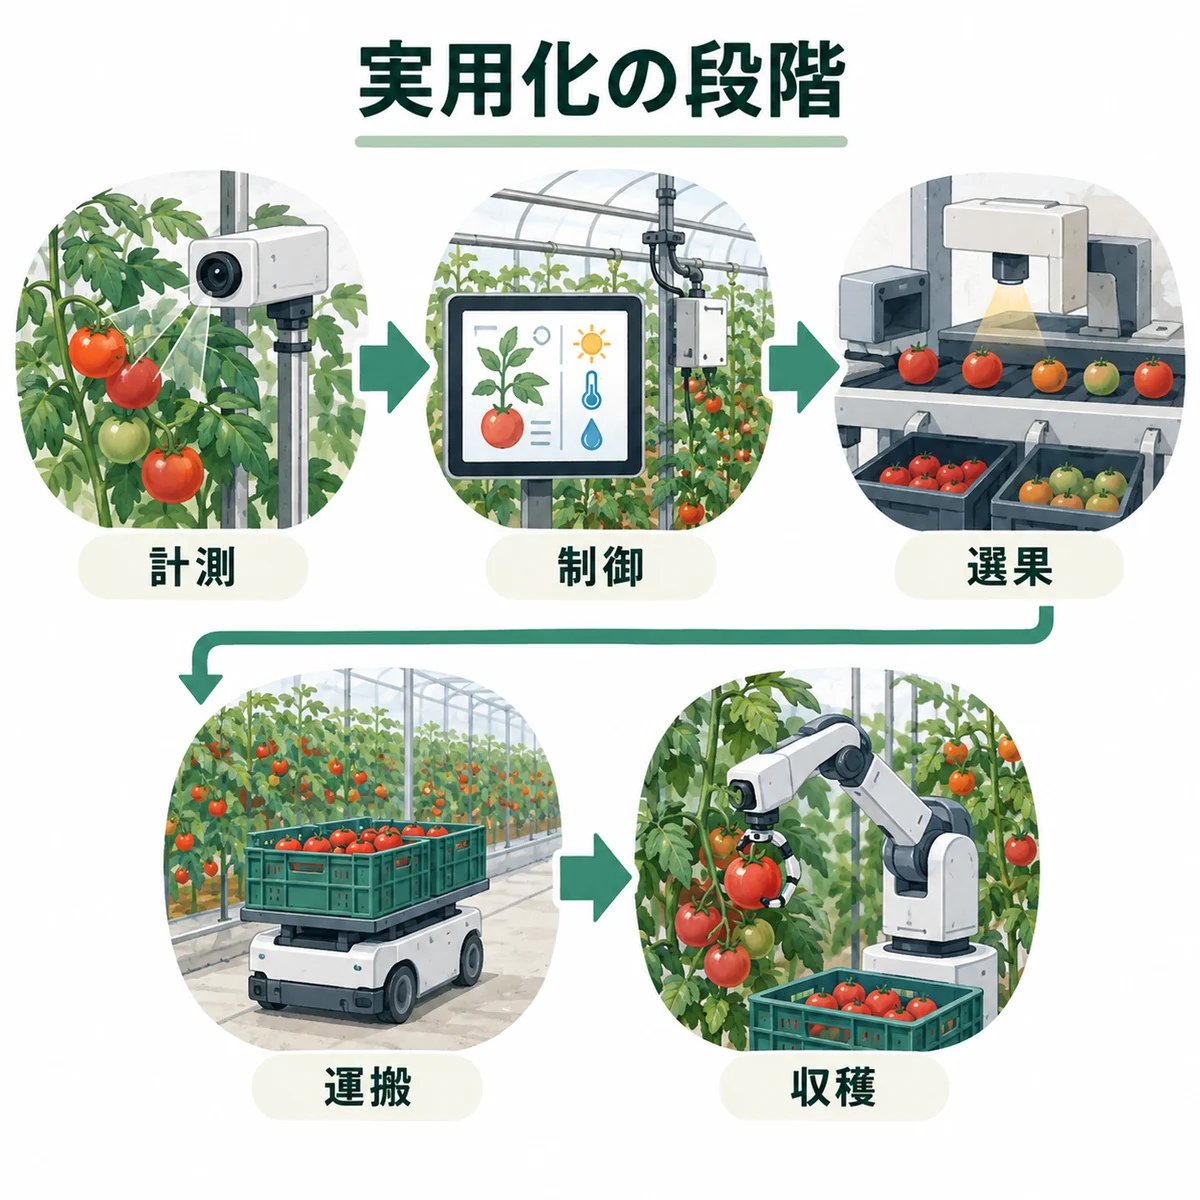
トマト栽培の自動化は、人の判断をデータと機械で支える段階です
導入効果は、施設規模、作型、既存設備、通信環境、人員、投資回収によって変わります。小規模な環境モニタリングから始める農場もあれば、大規模施設で制御と予測を連動させる農場もあります。
現在地を正確に言えば、測定と定型制御は広く実用化され、予測と作業支援が広がり、複雑な収穫の完全自動化は発展途上です。
トマト栽培の自動化を知った次に読みたい疑問
参考・出典
- 農林水産省「スマート農業技術カタログ(施設園芸)」(確認日:2026-09-20)
- 農研機構「施設園芸|スマート農業実証プロジェクト」(確認日:2026-09-20)
- 農研機構「果菜類の施設生産における生育・収量予測技術の活用」(確認日:2026-09-20)
- 農林水産技術会議「トマトパーク」(確認日:2026-09-20)
編集・図解:best earth編集部。アイキャッチと本文図はAIによるイメージをもとに作成し、文字、順序、因果関係を編集部が照合した概念図です。実在する人物・農場・企業・商品・地域を再現した画像ではありません。